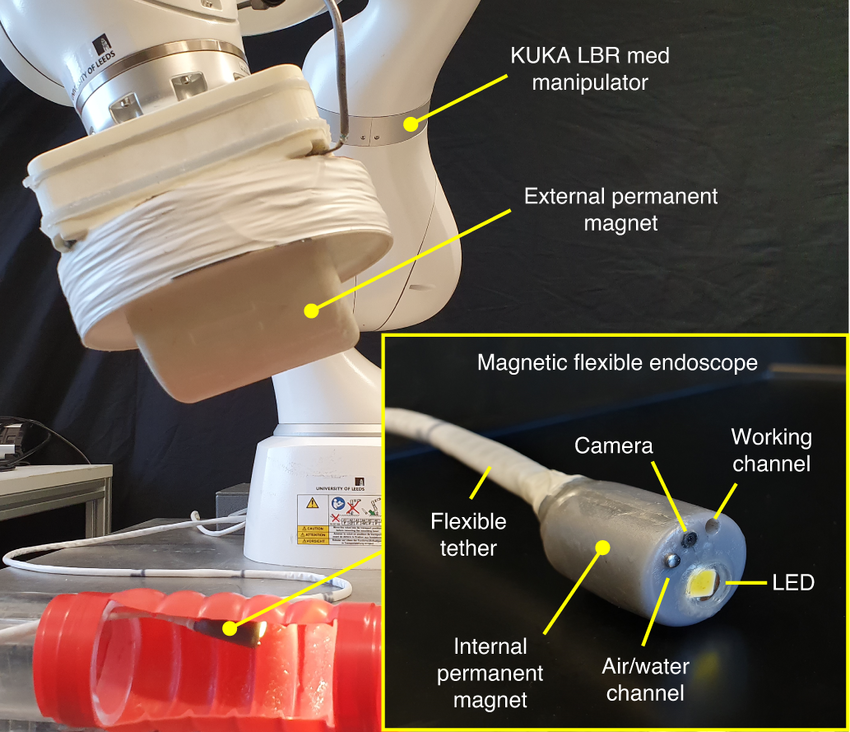
Учёные создали миниатюрного робота, способного передвигаться внутри желудочно-кишечного тракта с помощью магнитного поля, не причиняя вреда человеку. Его форма и способ движения открывают новые возможности для диагностики и лечения болезней органов пищеварения.
Как это работает
Магнитные поля безопасно проходят через ткани человека, поэтому ими можно управлять движением устройства внутри тела без хирургического вмешательства.
Новый микроробот имеет необычную форму — олоид (геометрическая фигура, открытая в XX веке). Благодаря своей асимметрии и «волнообразному» движению он может катиться и маневрировать даже в узких и извитых участках кишечника, куда обычный эндоскоп попасть не способен.
Чтобы обеспечить точное управление, разработчики создали интеллектуальную систему контроля, которая регулирует ориентацию и траекторию робота с высокой точностью, буквально «на кончиках магнитов».
Что умеет этот микроробот
Почему это важно
Сегодня эндоскопия остаётся золотым стандартом диагностики заболеваний ЖКТ, но она требует введения гибкой трубки и нередко сопровождается дискомфортом.
Магнитоуправляемый микроробот может стать альтернативой традиционной эндоскопии — особенно в случаях, когда необходимо исследовать труднодоступные участки кишечника или проводить процедуру у ослабленных пациентов.
По словам исследователей, технология способна изменить подход к скринингу и ранней диагностике рака кишечника и желудка, сделав обследования менее инвазивными, более точными и комфортными для пациента.
Что дальше
Следующий шаг — клинические испытания на людях. Если результаты подтвердят безопасность и эффективность технологии, такие микророботы смогут использоваться для раннего выявления опухолей, неинвазивных биопсий и мониторинга хронических заболеваний ЖКТ.
Полный текст статьи можно почитать в статье:
Nikita J. Greenidge et al. ,Harnessing the oloid shape in magnetically driven robots to enable high-resolution ultrasound imaging.Sci. Robot.10,eadq4198(2025).DOI:10.1126/scirobotics.adq4198
Как это работает
Магнитные поля безопасно проходят через ткани человека, поэтому ими можно управлять движением устройства внутри тела без хирургического вмешательства.
Новый микроробот имеет необычную форму — олоид (геометрическая фигура, открытая в XX веке). Благодаря своей асимметрии и «волнообразному» движению он может катиться и маневрировать даже в узких и извитых участках кишечника, куда обычный эндоскоп попасть не способен.
Чтобы обеспечить точное управление, разработчики создали интеллектуальную систему контроля, которая регулирует ориентацию и траекторию робота с высокой точностью, буквально «на кончиках магнитов».
Что умеет этот микроробот
- Он оснащён ультразвуковым датчиком высокой частоты (28 МГц), который позволяет выполнять виртуальную биопсию — получать изображение тканей в реальном времени без разрезов и проколов.
- Робот способен обнаруживать полипы, воспаления и другие изменения слизистой, а также создавать трёхмерные модели внутренней поверхности кишечника.
- В лабораторных и доклинических испытаниях на животных робот успешно выполнял сложные движения, собирал детальные изображения и распознавал патологические участки.
Почему это важно
Сегодня эндоскопия остаётся золотым стандартом диагностики заболеваний ЖКТ, но она требует введения гибкой трубки и нередко сопровождается дискомфортом.
Магнитоуправляемый микроробот может стать альтернативой традиционной эндоскопии — особенно в случаях, когда необходимо исследовать труднодоступные участки кишечника или проводить процедуру у ослабленных пациентов.
По словам исследователей, технология способна изменить подход к скринингу и ранней диагностике рака кишечника и желудка, сделав обследования менее инвазивными, более точными и комфортными для пациента.
Что дальше
Следующий шаг — клинические испытания на людях. Если результаты подтвердят безопасность и эффективность технологии, такие микророботы смогут использоваться для раннего выявления опухолей, неинвазивных биопсий и мониторинга хронических заболеваний ЖКТ.
Полный текст статьи можно почитать в статье:
Nikita J. Greenidge et al. ,Harnessing the oloid shape in magnetically driven robots to enable high-resolution ultrasound imaging.Sci. Robot.10,eadq4198(2025).DOI:10.1126/scirobotics.adq4198